Utonia – Point Cloud 的單一編碼器

Utonia 是一個統一的自監督點雲 Transformer 編碼器,目標是「一個編碼器適用於所有點雲域」,也就是在不同感測器與場景(遙感、戶外 LiDAR、室內 RGB‑D、物件級 CAD 模型、單目視頻轉 3D 點雲等)上共享同一個 backbone,讓預訓練特徵能跨域遷移。 Utonia 在大量異構點雲資料上 jointly 預訓練一個單一的 Point Transformer V3 編碼器,不依賴 domain‑specific 的頭或模組,只用一個 shared representation space。 跨域資料混合:研究中混合了遙感(衛星/航拍)、自駕車用 LiDAR、室內 RGB‑D 掃描、CAD 物件模型、以及從 RGB 影片 lift 上來的點雲,一起放入 masked autoencoding 式的自監督訓練流程。

Utonia 是一個統一的自監督點雲 Transformer 編碼器,目標是「一個編碼器適用於所有點雲域」,也就是在不同感測器與場景(遙感、戶外 LiDAR、室內 RGB‑D、物件級 CAD 模型、單目視頻轉 3D 點雲等)上共享同一個 backbone,讓預訓練特徵能跨域遷移。
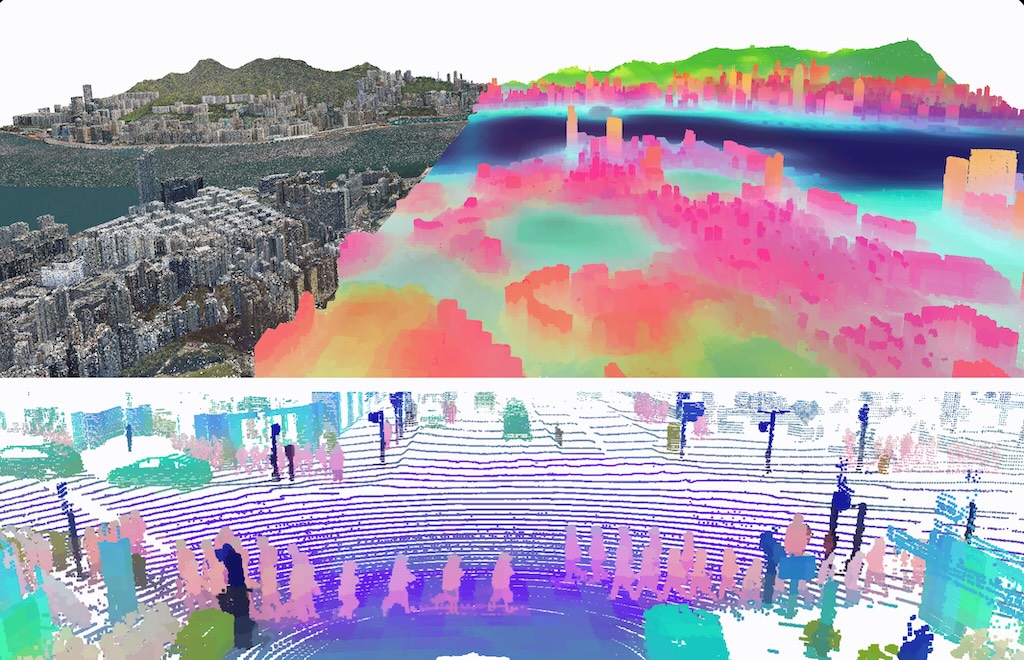
Utonia 在大量異構點雲資料上 jointly 預訓練一個單一的 Point Transformer V3 編碼器,不依賴 domain‑specific 的頭或模組,只用一個 shared representation space。

跨域資料混合
研究中混合了遙感(衛星/航拍)、自駕車用 LiDAR、室內 RGB‑D 掃描、CAD 物件模型、以及從 RGB 影片 lift 上來的點雲,一起放入 masked autoencoding 式的自監督訓練流程。

Categories: 開源, 香港中文大學, 影像模型, 影像處理