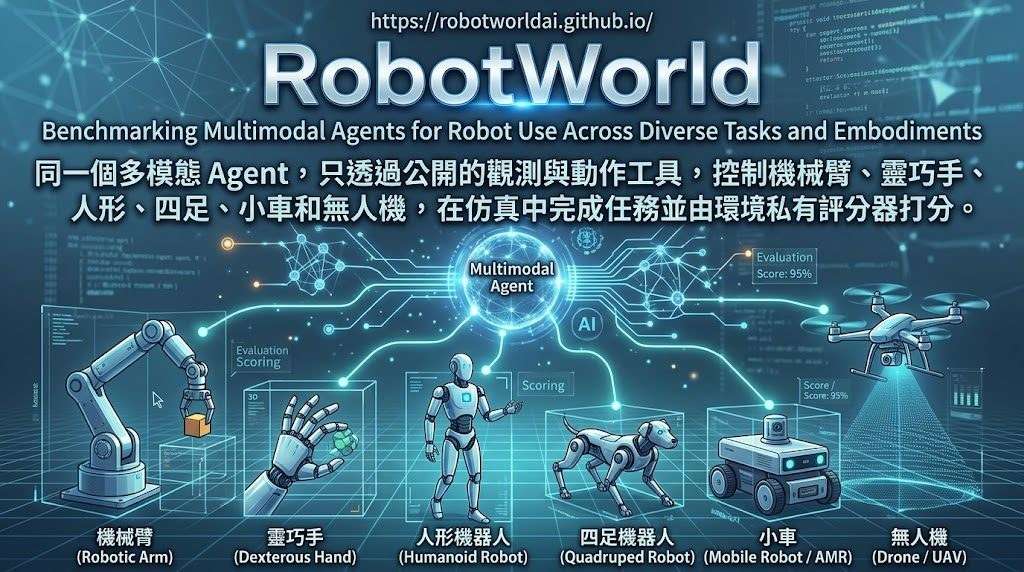
想測試模型能否由影像和狀態資訊控制機械人,而不只是回答完成任務,RobotWorld 提供一套跨模擬器的機械人基準測試項目。它屬於具身智能體評測框架,讓多模態代理透過觀察與動作介面控制機械臂、靈巧手、人形機械人、四足機械人、汽車及無人機,處理 84 項任務和 20 個 benchmark integrations。
代理只能讀取允許的相機影像、關節及任務狀態,再發出受限制的控制指令;環境會回傳執行收據和新觀察,讓代理修正下一步。任務結果由代理看不到的 hidden evaluators 判定,避免模型自行聲稱成功而取代環境驗證,亦能揭示物件狀態遺失、子目標停滯和錯誤完成判斷等失敗原因。
- 評測方式:預設每項任務進行三次 rollout,並停用 environment-side code control。
- 涵蓋範圍:由 manipulation、locomotion 延伸至 driving 和 flight。
- 執行流程:需要還原 source、準備指定 assets、建立 Docker images、編譯 runtime,以及設定模型 API credentials。
- 限制:已註冊任務不代表全部都有已驗證的成功軌跡,部分依賴和受限制資料集仍需另行取得。
相比只測文字答案或單一機械人的方法,RobotWorld 把模型推理、感知、控制和環境回饋放入同一條閉環,較適合研究團隊比較不同多模態模型、重現評測流程,或為新任務和新 embodiment 擴充測試。代價是安裝和資源準備較複雜,結果亦會受模擬器、模型設定及每項任務預算影響。