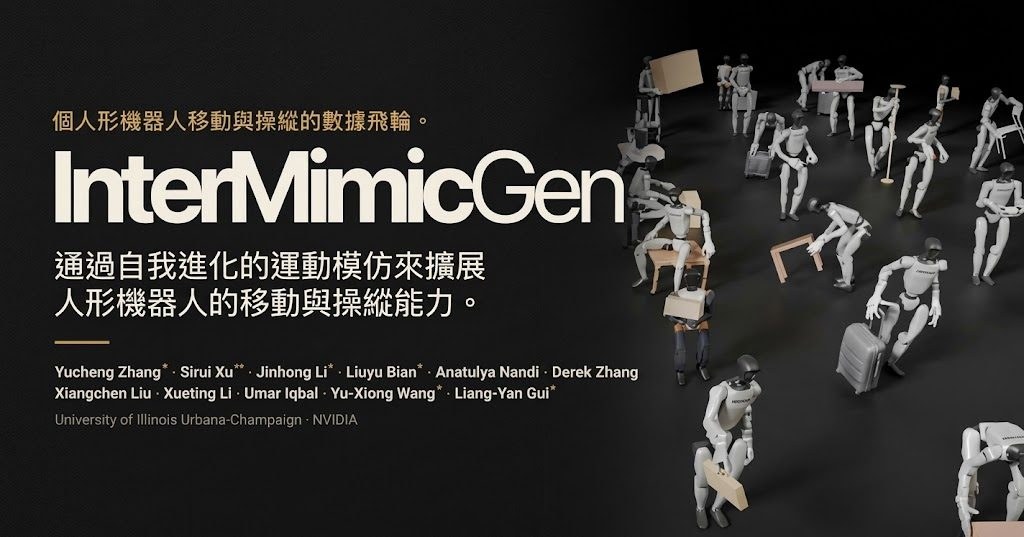
一段人類與物件互動的示範,經過 InterMimicGen 可以轉化成多種人形機械人的行走、抓取和操作動作。這個研究項目針對不同機械人身體結構難以直接套用同一動作的問題,連接動作重定向、追蹤、演化和實體部署流程。
系統結合 MimicGen 的動作擴展方式與 InterMimic 的物理落地能力,先把示範調整至不同物件和機械人配置,再由真實機械人執行。每次成功完成的動作都會成為新數據,支援下一輪生成,形成持續增長的數據循環。
• 跨物件重定向,例如行李箱和大型箱子
• 支援 Unitree G1、Dexmate Vega、Booster K1 等平台
• 涵蓋雙手操作、抓取及不同手部配置
• 透過多輪局部修改,逐步擴大動作範圍
研究展示了 Unitree G1 配合 Inspire hands、橡膠手,以及 Dex3 等組合的實體執行案例,也測試大型梳化、三腳架和球拍等不同物件。內容未有提供統一的量化性能指標,成果主要以跨平台動作轉移和連續實體執行作展示。
這個項目較適合研究人形機械人模仿學習、動作重定向和資料生成的團隊。它的價值在於減少每個機械人配置都要重新收集示範的需要,但動作是否成功仍取決於機械人的硬件、手部形態和現場環境。