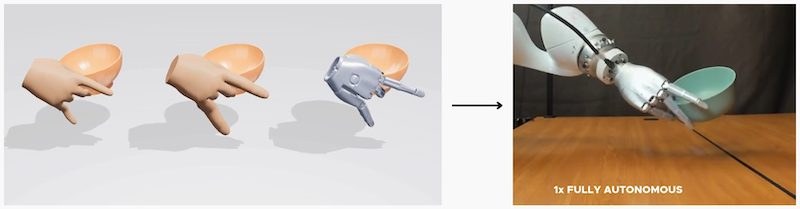
讓不同機械手學習同一段人手抓握示範,難處不只是手指形狀不同,還要確保動作符合物理條件。Morphometric Imitation 是一套三階段機械人模仿學習框架,把重建的人手與物件互動(hand-object interactions,HOIs)轉成視覺運動控制策略,目標是毋須在真實環境再訓練便能執行。
框架先以形態優化(morphometric optimization,MMO)調整人手動作,盡量保留手指與物件的接觸位置;再用殘差強化學習(residual reinforcement learning,RL),結合示範中的物件姿態及接觸資訊,修正機械手未必做得到的動作。最後,系統把修正後的示範轉成依靠視覺輸入操作的策略,而非直接照搬人手軌跡。
Morphometric Imitation

在三款機械手、十種互動的測試中,MMO 的接觸 F1 分數在每款手上,都比五種比較方法中表現最好的一種至少高 8 個百分點;後續動態動作轉換的成功率最多提高 35 個百分點。不過,這些結果不能直接推算到其他機械手或未測試的物件。
- 適合研究如何把人手示範轉移至多指機械手的團隊。
- 核心取捨是增加動作修正步驟,換取可執行性及接觸保真度。
- 物件姿態與接觸資訊各自有助於殘差 RL;消融測試顯示兩者作用互補。
- 儲存庫目前表示程式碼稍後公開,未提供安裝或重現測試步驟。
項目網站提供影片和研究資料,可先用來了解示範涵蓋的物件與機械手動作。程式碼尚未釋出,現時無法按儲存庫自行部署或核對訓練流程。