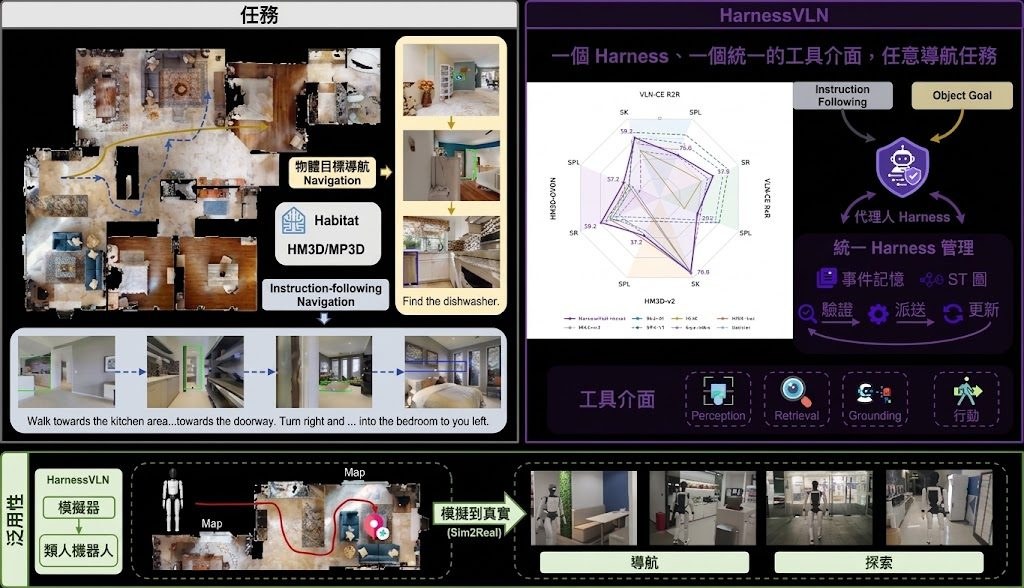
Embodied Navigation 過去依賴大規模訓練與任務專用流程,但不同場景的 pipeline 各自為政,難以共享空間證據與錯誤紀錄。HarnessVLN 把這個痛點攤開:現有 training-free 方法雖然借助多模態大語言模型,卻缺乏把「提案」與「空間證據、任務進度、執行失敗」對齊的機制,於是同一個 agent 在長時序任務中容易重複犯錯、難以回收。
作為一個訓練無需更新的 agent harness,HarnessVLN 用統一工具介面串接感知、檢索、定位、導航、恢復與終止,並透過層化事件記憶與持久化時空圖(Spatiotemporal Graph)保留可重用的空間證據與失敗標註,讓跨子目標的經驗真正沉澱。提案不再直接落地,而是先被 Agent Harness 結合幾何可行性與過往失敗做驗證,再分派給工具執行。
在 R2R、RxR、HM3D-v2、HM3D-OVON 等基準上,HarnessVLN 報出 60.8、53.9、76.0、59.3 的 SR%,覆蓋 instruction navigation 與 online exploration 兩種形態,並提供真機 demo 與模擬環境。對機器人團隊、具身 AI 研究者與需要快速驗證導航策略的工程師來說,它提供一個不必從零訓練就能橫向比較的底層框架。
重點摘要
- 訓練無需更新:以 Agent Harness 統一感知、檢索、定位、導航、恢復與終止工具
- 層化事件記憶 + 時空圖:把子目標進度與空間證據沉澱為可重用資產
- 提案先驗證再執行:用幾何可行性與失敗紀錄把 LLM 操作提案過濾一次
- 覆蓋 R2R、RxR、HM3D-v2、HM3D-OVON 等多項導航基準
- 同時提供模擬與真機 demo,適合做跨任務導航策略的快速評測
對在意長時序導航穩定性、想避開昂貴 fine-tuning 的團隊,這套來自南京大學、清華大學與 AGIBOT 合作的方案,給出一條「不訓練也能走得更穩」的工程化路線。